先找到可行控制
幾何、初態、接觸與有限馬達決定了哪些動作可執行。不可行的底座,不會因增加更新量就自動改善。
Serenity → Skater Workshop · Research Atlas
一條走過教師控制、神經學習與接觸力學的研發路徑。每次轉向,都回答前一次嘗試留下的問題。
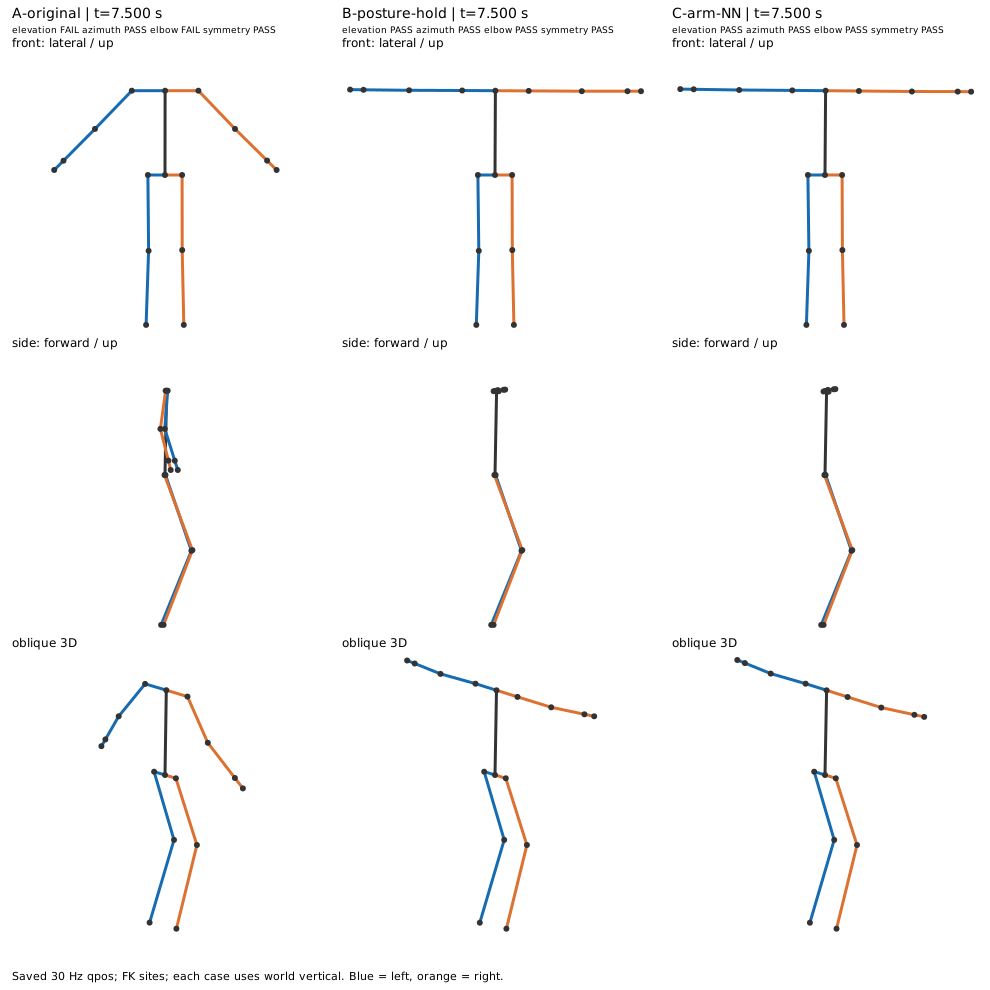
v970 已提高輪鞋推進;八軸上肢在名義滑行中可保持雙臂平舉。原冰刀的前後進,以及起步偏移時的完整收腳,仍待改善。
身體保持平衡,另一腳也可能仍在承重。
研究的進展,來自把這兩件事分開量測。
早期索引保存 2026/10/18 的 r697 快照。WB021 選錄 11 個附讀回紀錄的階段,最新實驗日期為 2026/11/19。
Layer 01 · The big picture
箭頭表示問題與方法的接續,不代表權重直接繼承。點選圖中的階段可閱讀結果;切換視角可比較身體模型與控制訊號。
幾何、初態、接觸與有限馬達決定了哪些動作可執行。不可行的底座,不會因增加更新量就自動改善。
teacher、零殘差與 NN 分開比較。離線 loss、起步存活與完整任務,各有自己的證據。
固定支撐 → 自由接觸 → 換重 → 離地 → 滑行。每跨一步,都要重新驗證能力。
WB021 · 2026/10/24–11/19
選一個階段,查看滑行條件、實測結果與仍待解決的問題。
將 14 個下肢軸左右鏡像平均,拉直參考路徑,讓實際身體仍能側移。57 kg 情境的平均淨力估計為 3.25 N,誤差範圍跨過零。影片適合對照開合時機,無法單獨定出刀冰推力。
在離踝 pitch 邊界 0.10 rad 內平滑減少向外的姿態與前饋。C0 和 Adam 7184 都跨過 10.44 秒,約 10.72 秒改由傾角終止,兩案都只完成一次開合。
A100/D06 從 0.30 m/s 起滑,名義站姿及八個左右偏移都維持雙腳承重,滑滿 15 秒並完成兩次開合。其中 ±2.4 cm 是事前留出的兩案。另從靜止測前後進,四個原指令通過兩個。
零速起步 8 秒後,輪鞋前進 0.591 m、倒滑 0.709 m,兩個原指令都通過。冰刀前進 0.275 m、倒滑 0.237 m,兩向各有 0/8 個可估曲率窗。保留 v941 作成對比較。
三個直滑案的後段,有 14,394/14,400 筆單腳樣本由後輪與中輪承重。1.4 m/s 兩輪承重台架的輪鞋阻力為 0.1961 N,同速冰刀為 1.6774 N。這是模擬台架的差距,實際輪胎的變形滾阻仍待校準。
三部教學影片取六段、937 個原生影格。v941 的四個輪鞋開合週期共有 11,312 筆支撐腳樣本,前輪載重均低於該腳的 5%。真人影像提供髖膝與足距的時機,足壓仍需另行量測。
同一副 R0 原鞋、零速起步的 8 秒,v941 → v970 前進由 0.591 增至 0.646 m,淨衝量由 +7.073 增至 +7.892 N·s(+11.6%)。輪鞋前後進 2/2 通過,原冰刀 0/2。前輪正推另在分相提示或倒滑案例量得。
固定 v970 下肢,留出的左右 2.6 cm 偏移案中,雙肩姿態誤差各縮小約 18%,骨盆側傾角速度 RMS 卻增加 3.22% 與 2.53%。原五種角色保留 5/5,全身平衡改善門檻為 0/2。
以 450 筆目標訓練八軸上肢,雙肘保留 6.9° 微彎。名義案滑滿 15 秒、完成 2/2 開合,保持窗 6,000/6,000 步符合對稱平舉。偏左、偏右 2.6 cm 時分別只完成 1、0 次開合,原五角色保留 4/5。另六案比較肩部差動退場,兩側皆以單用平舉的骨盆晃動最低。
Layer 02 · Decisions & evidence
每章回答同一組問題:想解決什麼、用了什麼模型、方法如何改變、結果支持到哪裡,以及為何走向下一步。
Layer 03 · Read the result correctly
切換三種狀態,看看「換重通過」、「站穩但仍著地」與「真單腳資格」的差異。此圖只解釋量測意義,不執行物理模擬。
Reference · A shared vocabulary
先用一句話理解,再看它在這條研發路徑中的意義。術語是閱讀工具,並不為實驗結果額外背書。
Evidence index · Trace every attempt
完整收錄本次核對的研究、批次與決策摘要。文件日期與狀態保持原值;舊 planned 是當時的計畫紀錄,不代表目前仍待執行。
Provenance · Snapshot, not a live claim
這是一份可離線閱讀的解說快照。圖表、術語與索引均內嵌;開啟外部原件時才需要連線與相應存取權限。
WB021 各節點來自階段結果與 Roadmap 回讀。下載所選階段的證據索引。
依 XRepo canonical XML 與已核對的本機投影整理。完整索引保留所有 909 份文件;高階章節為人工閱讀後的主題整合,箭頭不聲稱每條都是原始權重血緣。
The thread that connects it all
每一次失敗都留下條件、分母與下一個問題;它們共同構成這份 Roadmap。